|
|
马上注册,结交更多好友,享用更多功能,让你轻松玩转社区
您需要 登录 才可以下载或查看,没有账号?立即注册
×
APT刀轨数据生成NC程序C++源代码,本功能仅作为技术交流研究之用,代码,功能可能存在缺失。需自行编写刀轨数据的读取与处理。以下仅为部分代码以下为头文件部分源代码- int EQ_is_equal (double s, double t);7 V0 t8 |) ]' i( D7 A
- int EQ_is_ge (double s, double t);/ k' ~# v. q! K4 B
- int EQ_is_gt (double s, double t);
J Q) R& M/ r - int EQ_is_le (double s, double t);4 t# ?- L5 P. N: j2 p: M
- int EQ_is_lt (double s, double t);
& g% a7 U+ s/ { - int EQ_is_zero (double s);
/ j; t( v" J; l6 I8 Y/ L2 @% v - //=============================================================
, r/ r: v' c. { - double ARCTAN1 (double y, double x );. @3 u$ d s+ V+ X1 P# J% e
- //#=============================================================3 k+ \8 N: ?7 c9 Z& |
- double ARCTAN2 (double y, double x );
9 m+ j; N$ Q4 n: J' t - //#=============================================================
% A6 Q7 J% d* M5 k9 u - double CheckConst ( double angle, double constvar );4 o: x* Q3 s& b0 Z" @
- //#=============================================================
6 E2 Y, E: K$ u* \. v7 k - double Check360 ( double angle );- S' G- B- U. I* Y5 n
- //#=============================================================
7 y1 B) l+ k; K- @ - double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit );
, q! z9 ?0 B6 J0 f - //#=============================================================
8 X) e) G* I4 f2 v以下为部分源代码,用于判断,计算角度等
" Q6 @, e1 L+ a9 K- int EQ_is_equal (double s, double t)
% W( f$ a; ~3 [8 P: f* o
* ~! o4 v/ E% B) [- {2 k/ B3 L" V+ {% t; g$ f
- ! b* ~7 D) v( e5 @. g3 s# S
- if (fabs(s-t)<= system_tolerance) { return(1); } else { return(0) ; }
) {" w5 C, m' ], E9 b
; V0 Y$ X( ~ B1 [( S B- }' ?$ q9 `/ h( l& o8 S6 A
- ! T0 j/ A! b7 H3 P1 t) z
- /***********************************************************************/
% l+ F7 b$ o ^3 A9 f" i
& f" Z m( B U5 {3 n- int EQ_is_ge (double s, double t) P1 j( S D0 ]0 C) {6 y r
- * g& m# @/ ^8 `' ? ?
- {
: O" M6 U" ^% A; S" e - : u0 h( v- Y6 }3 b3 D% z2 c$ W
- if (s > (t - system_tolerance)) { return(1); } else { return(0) ; }
# e* S. n+ k; T) F v0 Z
7 W8 P/ f8 b6 `: D: |6 X- }2 T3 k* z3 Z. y7 u: l9 Q; L; m
* g7 M: Q& s j+ g% C+ ^% M9 c7 H- /***********************************************************************/: k% ?8 F: W' t, U. z( b8 o4 y
- 4 d" _( I2 @$ D" c# N
- int EQ_is_gt (double s, double t)
( v: g* ]+ |! L$ z, `% N/ P7 e
) [$ @( C; A/ S, P) m- { O4 m& m8 V# Y1 N2 ?1 o
- 0 Z# ]9 }/ P' f: |
- if (s > (t + system_tolerance)) { return(1); } else { return(0) ; }
8 u. t% r, N# q
8 B' e% t! b4 r8 Q( T- }. _2 a t: ?' T7 Z4 |; {
- / F3 j4 y1 R1 F# K$ }
- /***********************************************************************/ d% e% U9 p2 K7 G
1 h# g3 |( H; D# b- int EQ_is_le (double s, double t)
: g' g+ X8 `: `0 P2 |$ j - % I! C% a, X. y4 j" B* ^
- {" U4 q; I2 ~+ ^. M% A: B @
8 ~: Q# q; ?0 F7 d- if (s < (t + system_tolerance)) { return(1); } else { return(0) ; }
9 p' W9 P3 ?- V) L3 h) g - 5 H1 b6 F# C( o4 h% i/ B
- }
+ J! U# g, ?* x& Z- I5 G7 V - # S7 i1 k* L* q4 `5 ^6 s
- /***********************************************************************/
# }6 j2 ?2 @7 J' J Q
; D* d& S5 P0 v5 F5 }# o# ]- int EQ_is_lt (double s, double t)2 T- N4 v) T& N6 o# G" m
9 [ y) {; B/ T3 P: _- {
8 B* J7 L. B) W6 G - % b/ t; o% D6 L# r; q& B+ P: |8 f
- if (s < (t - system_tolerance)) { return(1); } else { return(0) ; }( X& B) B v3 N2 w, ~
5 p: {5 V' {/ ~ S- }
( j7 w0 B$ T# N1 {& z/ I' H& X7 Y - # i) l. z0 m Y2 `# c* L' T# J$ P
- /***********************************************************************/2 I4 u( W r) \! a7 r4 a
- 7 x9 [6 }, `/ q$ q w' n
- int EQ_is_zero (double s)" |/ v$ T1 c# i9 [# t
- h n, t( Y* P- {: b- Q# i2 a8 c8 ~% l3 ~
* q2 L! U" `( Z2 k0 ^( u9 f- if (fabs(s)<= system_tolerance) { return(1); } else { return(0) ; }
& I% S1 T0 o# r$ z# T: K
; k4 j( g7 q3 U1 F- }
U$ b" A4 W( b2 a
0 H) P, Q% v% `- //=============================================================; Q4 U% H6 Z- M
6 |7 }; ]' ^8 e1 X- double ARCTAN1 (double y, double x )
' N0 `. W9 W8 q' |6 I8 B; v - 0 o# u. [9 }/ ]$ y+ I2 ?
- //#=============================================================! i9 l! y, r1 O( q5 Z
! O. C: Z9 g/ a4 C- {
* |/ R+ B6 v8 u' z
' \" r5 @; H$ Z7 Q. O$ f$ I( O- double ang;
& R5 W, ~6 r+ [" Z - 4 w4 z; j8 x4 `6 l, {% m, I0 ^
- if (EQ_is_zero(y)) { y=0; }
( A9 ^( L: S; ~5 F+ r1 H - + x: Q! \: L4 ]' X
- if (EQ_is_zero(x)) { x=0; }
6 W$ @; J `- B2 K5 C' r2 S2 H
0 N" V9 W( r4 m& P6 x- if (y == 0 && x == 0) { return(0); }$ r$ y, H3 O3 Y" a9 V8 L4 `, {+ R9 V
) y& F; C$ D+ l+ k8 J; t- ang=atan2(y,x);
% A% o' p! Z% x* h5 p - $ m4 b3 N3 h* R: \( }
- if (ang < 0 ) {
* u5 ?5 z+ A" L3 K8 }5 J - 9 ]6 V5 p: @$ U2 M
- return(ang + PI*2);3 Q% `# Z/ ]& A8 z6 S# t |
" H3 p7 t6 k \! s) U- }
5 I9 c4 ^/ C0 ]9 Y$ ~
5 C1 f: \) j$ K v c- return(ang);) H* G) N! X2 X. o0 D7 j1 {% m
- $ s2 g8 r, L4 o4 G" C: a) t
- }+ M3 J8 i* `& b% [3 _# Q6 v
9 H0 Q9 v, K9 R9 t6 C! b* a9 w- //#=============================================================2 y' i8 @! q K# G( M: t2 V8 g
- ( x3 l# B/ U4 n' e' P
- double ARCTAN2 (double y, double x )
; h* T) j( S* ^" a - " s& X5 Y: j7 e$ ^2 Y
- //#=============================================================
( Y# x4 K2 s% c' ^( e' J - 8 F/ G6 o+ M/ R0 {
- {
, p0 W m' o" R! n* p6 E
) { E: @9 P$ O& R5 s, S, }- double ang;" c3 x0 N9 g6 U0 d& n4 ~
- " O$ N+ y% }2 u6 R; h
- if (EQ_is_zero(y)) {
$ q* N7 B% U9 D8 C) d5 a - + s( W1 @% l: {8 _5 u1 o
- if (x < 0.0) { return (PI); }4 W7 t) z C* M9 S
3 n5 M9 G: v. X( M# e$ f" Y: {- return (0.0);0 _* ^- X, n* g4 Q; ~
- 6 e- t5 g* N* ^5 s
- }% K- ^, Z5 P( w/ G. o8 y5 V' R* J$ n% g
- $ W6 X7 e# f" N* Y' B7 I% X
- if (EQ_is_zero(x)) {: |: c( V- R2 Z5 m1 F
/ D$ b( X3 i3 J% q& Q- if (y < 0.0) { return(PI*1.5); }# ]4 v4 M" Q' R5 i1 O
- # x4 {: f1 _% K5 [3 B. X- H b
- return(PI*.5); l1 i1 _ N3 @
+ B; m. s8 r5 \, ]1 R# I- }8 g; x, _& c$ m! V
- / ~0 k3 t: w6 U. i
- ang=atan(y/x);1 l5 w, a. V3 s, f4 G/ B# w1 W3 i
- % F+ [& t/ D n$ ]
- if (x > 0.0 && y < 0.0) { return(ang+PI*2.0); }
* s; P+ {" L! r1 a, D1 d
/ ], J. J+ Y! T+ c( m# ]- if (x < 0.0 && y < 0.0) { return(ang+PI); }& z' t2 y( v: r. e3 V
- 6 M3 ]3 u/ R6 i
- if (x < 0.0 && y > 0.0) { return(ang+PI); }2 j% S* {! K I7 q- u: [' H$ T v
- 0 M5 _5 {9 a- f, ^
- return(ang);; l& M% \" v; m
4 F0 f' n& N/ z& [2 H9 Z, `' r2 a- }( K, _6 ^0 R5 n) V) p# Y" d
Y4 B3 b5 M" m, l( L7 K- //#=============================================================
1 k7 F% N2 g" ^4 t$ [ - 9 c6 V1 ?% D6 j: Q2 `8 f
- double CheckConst ( double angle, double constvar )
& r$ Q1 D- {$ N) ^* ^/ k5 y H$ J% |
" T' b. D0 W4 F o9 \1 N# q5 z- //#=============================================================: |! T) H3 P) F& |5 V
- 2 K* j2 s; s9 R, ?' M" w( J8 }
- {# r3 F) P% }. m) S9 G0 O( Q0 @6 b! h
- - h# p. }: u3 R9 c
- while (angle < -constvar) { angle+=constvar ; }% x8 E6 t3 l) P1 w
& b% i; m( v- G( U4 O; f- while (angle >= constvar) { angle-=constvar ; }4 T0 Y9 ~: y& f$ s, o
- a3 r2 q9 p5 S
- return (angle) ;- S& F! T/ o4 D- C$ z
- y) a& k+ s3 j! \4 H$ Q5 s
- }6 v( a# n8 g& J6 @% g* T# B
% U8 c& Z4 |# @' F6 I* B5 Z0 r- //#=============================================================
/ R! B( _. z9 O* F+ Y4 G& ?- j
% g' R: q0 o( q5 ]1 D- double Check360 ( double angle ) b# y B: @8 v. Q& o: r( `- v. ~
- ) x6 N7 B. ^9 C# {% R' T( L
- //#=============================================================
: a8 X# L: q- j' R
( ` c& N. D# ~4 M9 X: |" p- {5 O" B5 B9 e7 W' y) C9 m5 ?
9 o9 s7 W* ~& X. s$ Z. n2 @0 |- while (angle < -360.) { angle+=360. ; }
. G1 e$ n& A4 A4 V& j& B! z" I
1 s2 c. x( [5 |+ D7 E0 \8 c7 i" v2 _" m' T- while (angle >= 360.) { angle-=360. ; }
) T+ w2 l4 f/ ?' g
6 V9 b; X! }( m3 `- return (angle) ;' X% E6 y5 x- e/ S
- `! v% U4 P+ ^: x
- }7 D/ v* f" J5 z; k& Z1 X8 C
. L, i% ^9 d- k9 ?' s6 {! J; ^( X- //#=============================================================
6 U7 O) p; v) _( q+ N* p" } - / t+ }8 S( A; }' i3 A6 f
- double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit )
. d! T8 X- S: I - 5 o. ]0 k1 h! ~' H0 B
- //#=============================================================: I" h1 A- t: K# ~. H
- r5 j' e' L; m; W# I' S' r- {/ c% K& u! e: x, F% q/ k. W
- o8 l! z0 \3 Z1 g- i& ]- while ((angle-kin_axis_min_limit) > 360.) { angle-=360. ; }
/ j5 s, r, M0 s; X2 L
9 N- z# n9 F7 m1 t: Z- while ((kin_axis_max_limit-angle) <= -360.) { angle+=360. ; }
% w8 O$ o% o1 S {! \0 s* _
. m6 s0 B2 ]; d- return (angle) ;
3 L$ S( ? c2 t# y" N1 O
$ J8 q$ r- W3 \' Y* f5 j- }
5 S. m9 S1 P3 u! R- e5 w& p以下为摇篮5轴计算过程代码
) o4 o4 q: D2 H$ a- B/ [/ S- i=sin(ang_rad[1]); j=0.0; k=cos(ang_rad[1]);
2 Y* ~: n: V* ?- w K/ H
5 y& B- h) u& q+ }/ K8 B- j=0.; B1=0.; B0=0.;
) B! P5 f/ `7 W& H - 5 _ J" E: I# r8 k! y
- if (EQ_is_ge(i,0.)) {
2 L; q4 v Y1 Z! A8 D" l# x
/ [) o% c9 `* D5 {6 U* k5 s- if (EQ_is_gt(k,0.)) { B0=acos(k); B1=B0; } else { B0=acos(k); B1=B0; }
* k3 d: p: Y O% U! k4 [ - ' j- G, r+ q9 E1 V# s
- }( b/ F/ {: c, _# }7 k5 q) H
- / S! G8 Z" `6 ]# U
- if (EQ_is_lt(i,0.)) {+ q+ g4 I4 ]+ b" _
* k" S- P: i. S% K$ s- if (EQ_is_lt(k,0.)) {
8 A7 S5 w2 k# Z0 q4 w- L1 } - + A& ?' S1 i1 ?9 \. y
- B0=atan(i/k); B1=B0+PI ;+ G' z7 E& m& }0 b% t" S7 n6 H
- 6 u& @7 R8 Y7 z/ K' v* F
- } else {9 e! \, f6 w$ `* Q$ F5 b
- 3 g) [2 K) g+ Z
- if (EQ_is_zero(k)) { B0=-PI/2. ; } else { B0=atan(i/k); }5 S6 {# {7 y+ Q I
- ) Y& F( O& p8 _* s
- B1=2.*PI+B0 ;7 O! }3 l" o! e/ u Q! [' Z
- # M! t' \# h( P# W
- }* c7 K. ~9 @9 q3 S4 m
- ) _, Z7 g1 @5 |1 J0 o a) f, B
- }+ q$ C6 W+ E3 F1 a
- & z2 r& |3 }) I3 K* k$ ^
- if (EQ_is_ge(B1,0.)) B0=1.; else B0=-1. ;
. a& U: `- f. E$ j* s L - 9 d1 n, h% ^$ ? x: b& O
- B2=(-1.)*B0*(2*PI-fabs(B1));& g: z4 o- O/ t7 _
- 0 g- R* ?# S8 P' D5 Q" e) ]) G
- ang_rad[0]=0.; ang_rad[1]=B1; ang_rad[2]=0.;
7 f1 B/ A* g. m, |
, R7 B: ~3 @3 l8 m7 k3 ?- ang_rad[3]=0.; ang_rad[4]=B2; ang_rad[5]=0.;
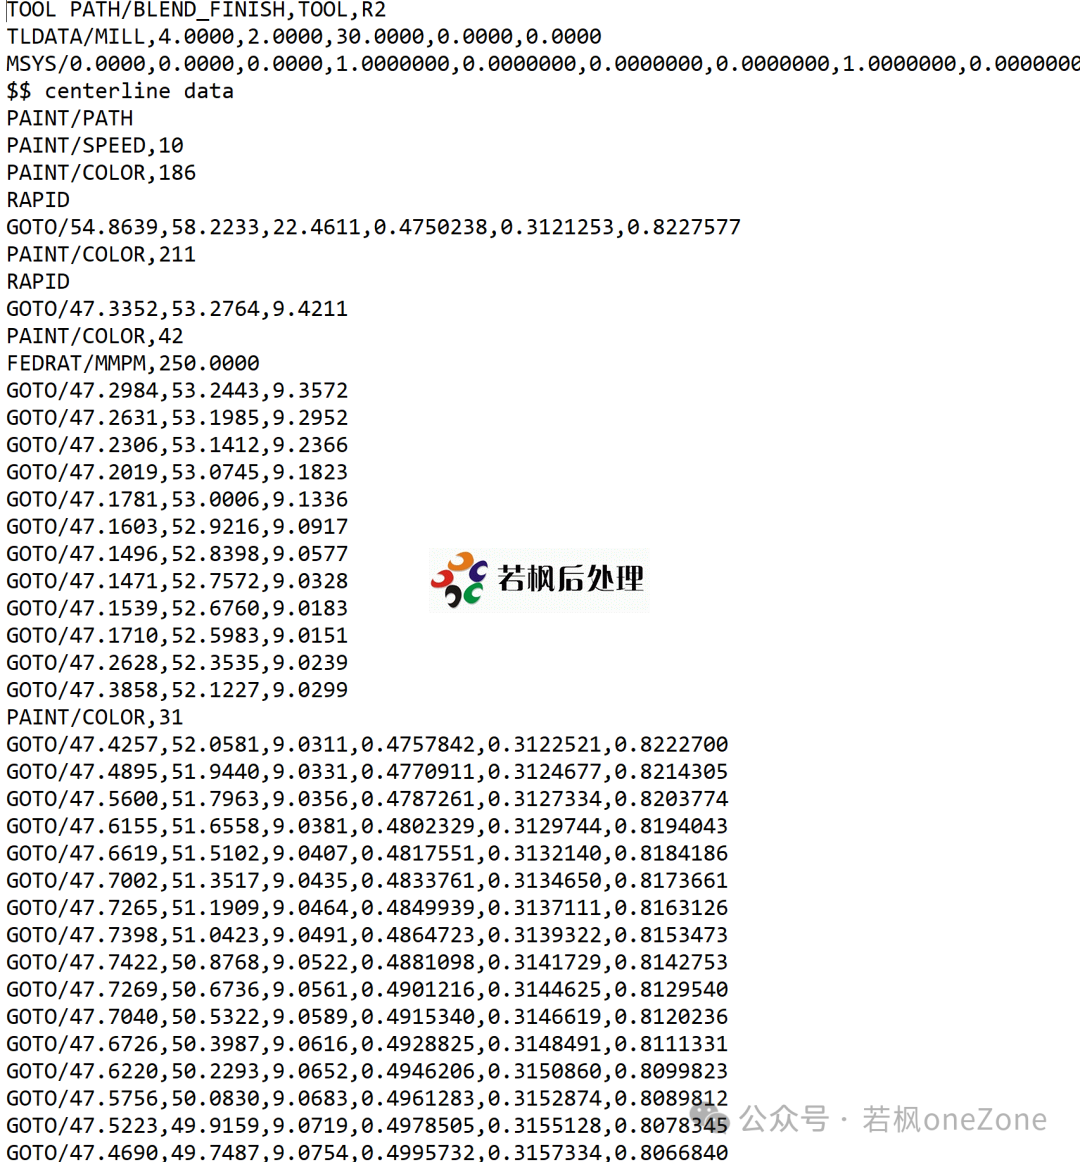
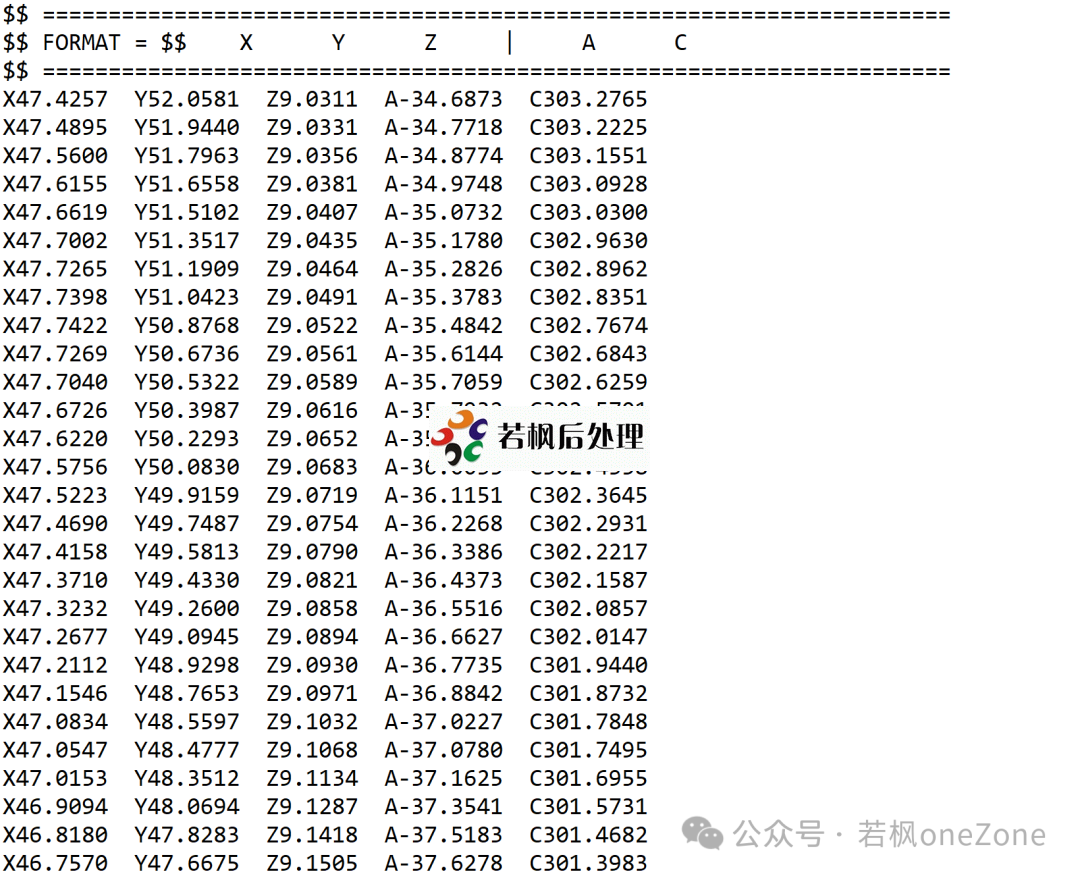
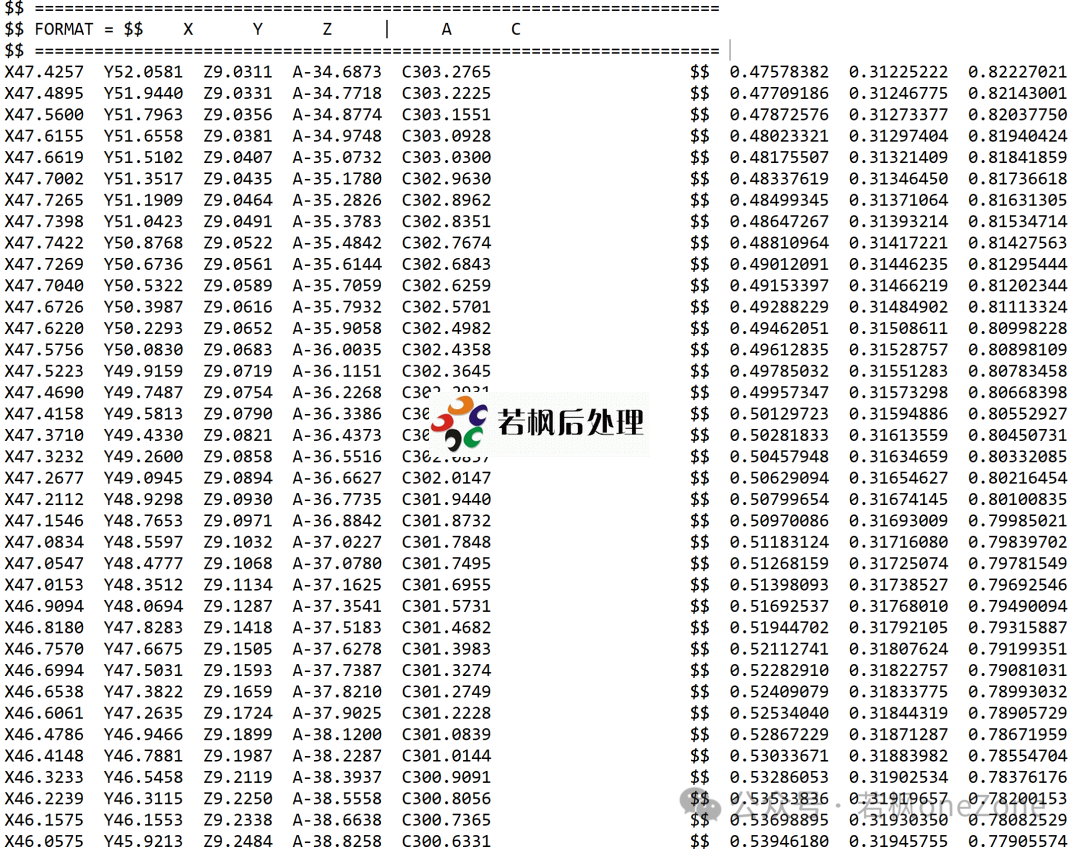
通过输出的NC程序,反向输出的刀轨数据与原始刀轨文件对比,其数据结果一致。
G0 h9 y7 V7 b; U3 V; G' h
3 `! \8 J" R+ b: J& N$ E" Q
 & [ I! u, s$ Z+ ?9 a+ M9 K& k
测试结果:
5 k2 }$ S3 c& H9 x) y G
7 k0 g4 K# k7 t( M0 {9 l
' M z6 N# }. S+ U反向测试结果
 + f$ S0 X$ L N. w" A
|
|
 /2

 |Archiver|手机版|小黑屋|若枫后处理论坛
( 苏ICP备11015087号-1|
 苏公网安备32059002001368号 )


 IP卡
 狗仔卡
 发表于 2025-5-21 20:59:21
 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 显身卡
 发表于 2025-6-3 18:53:03